

Diferència entre revisions de la pàgina «C1. Configuració d'un sistema mecànic»
| Línia 77: | Línia 77: | ||
Es tracta de tres rotacions simples al voltant de tres direccions permanentment ortogonals entre elles i que no canvien d’orientació respecte de la referència R (direccions “fixes”). Una característica d’aquest mètode d’orientació d’un sòlid és que, per a uns mateixos valors dels angles i partint d’una mateixa orientació inicial, l’orientació final del sòlid depèn de l’ordre (seqüència) en què s’han introduït. És un mètode d’orientació '''seqüencial'''. | Es tracta de tres rotacions simples al voltant de tres direccions permanentment ortogonals entre elles i que no canvien d’orientació respecte de la referència R (direccions “fixes”). Una característica d’aquest mètode d’orientació d’un sòlid és que, per a uns mateixos valors dels angles i partint d’una mateixa orientació inicial, l’orientació final del sòlid depèn de l’ordre (seqüència) en què s’han introduït. És un mètode d’orientació '''seqüencial'''. | ||
La Figura C1.8 ho il·lustra per a un objecte triangular sotmès a tres rotacions de 90<math> | La Figura C1.8 ho il·lustra per a un objecte triangular sotmès a tres rotacions de 90<math>\textrm{^o}</math> al voltant de direccions fixes a una referència <math>\Rs</math>. | ||
<div> | <div> | ||
Revisió del 09:50, 16 ago 2022
[math]\displaystyle{ \newcommand{\uvec}{\overline{\textbf{u}}} \newcommand{\vvec}{\overline{\textbf{v}}} \newcommand{\evec}{\overline{\textbf{e}}} \newcommand{\Omegavec}{\overline{\mathbf{\Omega}}} \newcommand{\ds}{\textrm{d}} \newcommand{\ts}{\textrm{t}} \newcommand{\us}{\textrm{u}} \newcommand{\vs}{\textrm{v}} \newcommand{\Rs}{\textrm{R}} \newcommand{\Ts}{\textrm{T}} \newcommand{\Ts}{\textrm{T}} \newcommand{\Bs}{\textrm{B}} \newcommand{\es}{\textrm{e}} \newcommand{\is}{\textrm{i}} \newcommand{\Os}{\textbf{O}} \newcommand{\Qs}{\textbf{Q}} \newcommand{\Ps}{\textbf{P}} \newcommand{\Ss}{\textbf{S}} }[/math]
En l’estudi de qualsevol sistema mecànic, ja sigui de partícules lliures, de sòlids rígids lliures o un sistema amb sòlids i partícules enllaçats (sistema multisòlid), és fonamental la descripció del seu estat mecànic: la seva configuració (posició de tots els seus punts) i la seva distribució de velocitats (velocitat de tots els seus punts) respecte d’una referència.
En aquesta unitat C1, es descriu la configuració dels sistemes. La descripció de la distribució de velocitats es tracta a la unitat C2.
C1.1 Posició d'una partícula
La posició d’una partícula Q a una referència R es pot descriure mitjançant un vector de posició [math]\displaystyle{ \overline{\Os_\Rs\Qs} }[/math], on [math]\displaystyle{ \Os_\Rs }[/math] ha de ser un punt fix a R (un punt que pertanyi a la referència R). Aquest vector no està unívocament definit, ja que el seu origen pot ser qualsevol punt de R (Figura C1.1).

Una alternativa a la descripció vectorial de la posició és la descripció escalar mitjançant tres coordenades (cartesianes, polars...). També cal, en aquest cas, triar un origen de coordenades que pot ser qualsevol punt de R (Figura C1.2). En aquest curs, però, es fa servir la descripció vectorial.
En mecànica, interessa sobretot l’evolució de la posició al llarg del temps (el moviment). Una partícula [math]\displaystyle{ \Qs }[/math] es mou respecte d’una referència R quan, al llarg del temps, la seva posició a R canvia o, el que és el mateix, passa per punts diferents de R. El conjunt de punts de R per on passa Q constitueix la trajectòria de [math]\displaystyle{ \Qs }[/math] a la referència [math]\displaystyle{ \Rs }[/math] (la trajectòria de [math]\displaystyle{ \Qs }[/math] relativa a [math]\displaystyle{ \Rs }[/math]).
[VÍDEO PER DEFINIR]
C1.2 Configuració d'un sòlid rígid
Quan cal descriure la configuració d’un sòlid rígid, la posició d’un sol dels seus punts no és suficient per definir-ne de manera unívoca la configuració (es considera que es coneix la configuració del sòlid quan està definida unívocament la posició de tots els seus punts). Una opció és donar la posició de tres punts [math]\displaystyle{ \Ps }[/math], [math]\displaystyle{ \Qs }[/math], [math]\displaystyle{ \textbf{R} }[/math] no alineats. Si es tria el mateix origen per als tres vectors de posició, és evident que aquests vectors han de satisfer unes restriccions: ja que els punts d’un sòlid rígid no es poden apropar ni allunyar entre ells, les diferències d’aquests vectors dos a dos han de ser vectors de mòdul constant (Figura C1.4):
En la descripció escalar de la posició, si es proporcionen tres coordenades per punt, la configuració del sòlid es defineix mitjançant 9 coordenades, però com que hi ha 3 relacions entre elles, només 6 coordenades són estrictament necessàries (Figura C1.5).
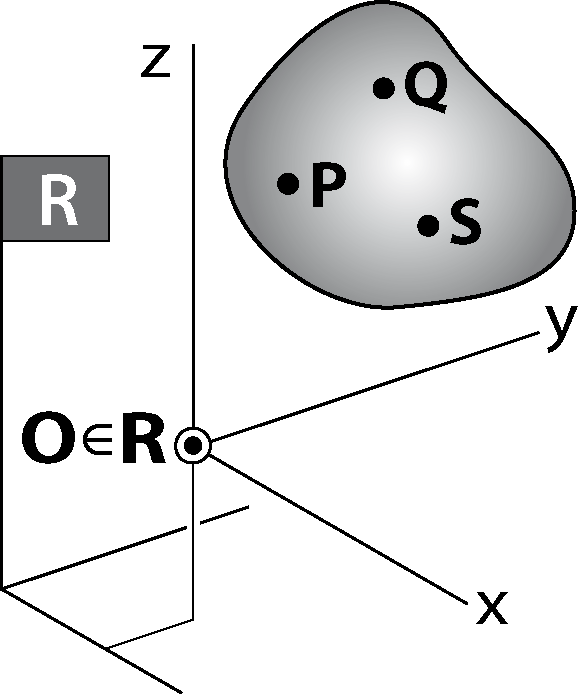


Hi ha múltiples opcions per a definir la configuració d’un sòlid rígid, però en aquest curs s’opta per definir la posició d’un dels seus punts i l’orientació del sòlid. Així com la posició d’un punt es pot donar mitjançant un vector o tres coordenades escalars, la orientació només accepta una descripció escalar.
C1.3 Orientació d'un sòlid rígid amb moviment pla
Es diu que un sòlid te moviment pla respecte d’una referència quan tots els seus punts descriuen trajectòries contingudes en plans paral·lels). En aquest cas, la seva orientació es pot descriure mitjançant un angle definit per la intersecció entre una direcció fixa a la referència (direcció “de sortida”) i una altra fixa al sòlid (direcció “d’arribada”). Ja que aquestes direccions no estan definides de manera unívoca, l’angle d’orientació tampoc (Figura C1.6).

Quan l’angle d’orientació canvia de valor al llarg del temps, es diu que el sòlid té un moviment de rotació simple al voltant d’un eix perpendicular al pla del moviment i en sentit horari o antihorari, segons s’hagi definit l’angle d’orientació (Figura C1.7).

C1.4 Orientació d'un sòlid rígid amb moviment a l'espai
La descripció de l’orientació d’un sòlid a l’espai és més complexa i hi ha diverses maneres de fer-la. Dues opcions són les rotacions al voltant de direccions fixes i les rotacions d’Euler.
Rotacions al voltant de direccions fixes
Es tracta de tres rotacions simples al voltant de tres direccions permanentment ortogonals entre elles i que no canvien d’orientació respecte de la referència R (direccions “fixes”). Una característica d’aquest mètode d’orientació d’un sòlid és que, per a uns mateixos valors dels angles i partint d’una mateixa orientació inicial, l’orientació final del sòlid depèn de l’ordre (seqüència) en què s’han introduït. És un mètode d’orientació seqüencial.
La Figura C1.8 ho il·lustra per a un objecte triangular sotmès a tres rotacions de 90[math]\displaystyle{ \textrm{^o} }[/math] al voltant de direccions fixes a una referència [math]\displaystyle{ \Rs }[/math].
⚙️Exemple C1.1
- En un ratolí mecànic d’ordinador, la bola pot girar respecte de la carcassa del ratolí (R) al voltant de dos eixos ortogonals fixos a la carcassa. L’angle girat al voltant de cadascun d’aquest dos eixos és proporcional al que giren les dues rodetes que estan en contacte sense lliscar amb la bola.
- FALTA IMATGE
- FALTA VÍDEO
⚙️
Rotacions d'Euler
bla bla
⚙️Exemple C1.2
- Es poden definir els següents eixos d’Euler:
- - 1r eix: vertical (eix fix a terra)
- - 3r eix: perpendicular a la cara 3
- - 2n eix: ortogonal als dos anteriors (per tant, intersecció del pla horitzontal amb el pla de la cara 3!)
- FALTA IMATGE
- Es pot comprovar la no seqüencialitat d’aquests angles partint d’una mateixa orientació inicial i introduint increments de cadascun d’ells de 90º segons seqüencies diferents. Si es fa correctament, s’arriba sempre a la mateixa orientació final.
- FALTA IMATGE
- NOTA: En un dau, la suma dels números en cares oposades és sempre 7.
⚙️
bla bla bla bla bla bla
⚙️Exemple C1.3
- FALTA OMPLIR
⚙️
C1.5 Coordenades independents
Tot i que la posició d’una partícula (un punt) respecte d’una referència es pot descriure mitjançant tres coordenades, aquestes coordenades poden no ser independents quan la partícula està sotmesa a restriccions per causa del seu contacte amb altres objectes. En aquest cas, el conjunt mínim de coordenades per descriure la posició constitueix el conjunt de coordenades independents (CI) de la partícula.
⚙️Exemple C1.4
- La partícula P està restringida a moure’s dins una guia circular fixa a la referència R. La seva posició respecte de R es pot donar mitjançant tres coordenades cartesianes (x,y,z) . Ara bé, pel fet de trobar-se dins la guia, n’hi ha prou amb donar el valor de l’angle per conèixer la seva posició en qualsevol instant de temps. Es tracta d’un problema amb només una coordenada independent.
- FALTA IMATGE
⚙️
Anàlogament, si bé la configuració d’un sòlid rígid lliure (sense contactes amb cap altre objecte) respecte d’una referència demana 6 coordenades, el nombre de coordenades independents és inferior quan el sòlid està sotmès a restriccions.
⚙️Exemple C1.5
- FALTA OMPLIR
⚙️
⚙️Exemple C1.6
- FALTA OMPLIR
⚙️
⚙️Exemple C1.7
- FALTA OMPLIR
⚙️